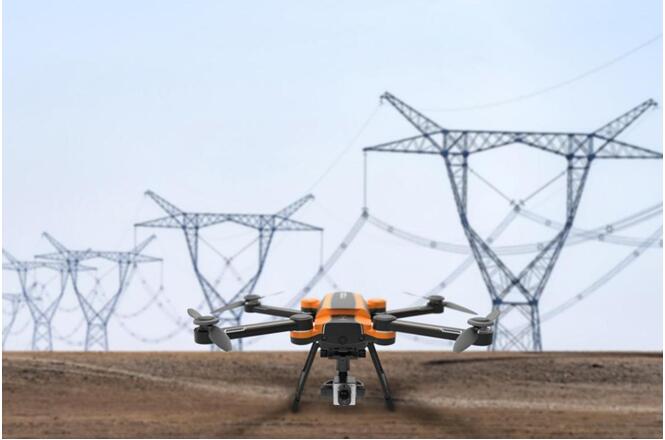
2.巡检无人机适用于一些不便于巡检人员到达或者不便巡检人员巡检得地方,可以有效提高巡检的效率,巡检无人机的外形美观,小巧易携带,广泛适用警用、城市管理、农业、地质、气象、电力、抢险救灾、视频拍摄等领域,然而现阶段的巡检无人机存在一些不足,巡检无人机在巡检的过程中螺旋桨会被巡检环境内的物体触碰到,因而影响巡检无人机的正常巡检,严重的会损坏螺旋桨,且无人机本体下降时不易稳定降落。
3.有鉴于此,本实用新型提供一种智能巡检无人机,可以保护无人机的螺旋桨在飞行的时候不被物体触碰到,不至于影响螺旋桨的旋转,并在降落时减缓与地面的撞击力,适用于多种地形,保证无人机本体的稳定降落。
4.本实用新型提供一种智能巡检无人机,其包括机体、第一支撑框体、机翼;所述第一支撑框体与机体相连接,所述机翼位于机体顶部,所述机翼上设有相对应的防护装置,所述机体与机体之间通过设有第一连接杆相连接,所述机体下方设有支撑部,所述支撑部包括第一支撑杆、支撑组件,所述第一支撑杆两端分别与机体、支撑组件相连接,所述第一支撑杆与机体之间设有第一弹簧,所述支撑组件包括第一支撑块、第二支撑块,所述第一支撑块、第二支撑块之间相互铰接,所述第一支撑杆位于机体两侧,所述第一支撑框体底部设有摄像头、清洁组件,所述清洁组件包括齿轮、移动块,所述齿轮为残齿轮,所述移动块与第一支撑框体滑动连接,所述移动块两侧设有与齿轮相对应的齿条,所述移动块一端设有清洁块,所述清洁块与摄像头之间设有清洁杆,所述清洁杆上设有与清洁块相对应的斜坡。
5.所述第一支撑框体贯穿机体,所述第一支撑框体与机体固定连接,所述第一支撑框体内设有空腔,所述空腔内设有与摄像头相对应的第一传感器、齿轮相对应的第一电机。
6.所述支撑部位于机体两端,所述支撑组件位于第一支撑杆底部,所述第一弹簧位于第一支撑杆顶部靠内一端。
7.所述第一支撑块、第二支撑块之间设有第二弹簧,所述第一支撑块、第二支撑块之间通过设有第二连接杆相连接。
8.所述第二支撑块与第二连接杆固定连接,所述第一支撑块与第二连接杆铰接,所述第二弹簧位于第二连接杆两端,所述第一支撑杆底部与第一支撑块固定连接。
9.所述防护装置包括第一防护第一防护罩、第二防护罩,所述第二防护罩顶部设有相对应的第三防护罩,所述机翼位于第二防护罩内第三防护罩底部,所述第一防护罩、第二防护罩之间设有第三弹簧。
10.所述移动块内部设有与齿轮相对应的第一开口,所述齿轮位于第一开口内,所述齿条位于第一开口两端与齿轮相啮合。
11.所述摄像头、清洁组件位于第一支撑框体底部,所述清洁块位于移动块靠近摄像头一端,所述清洁杆两端设有与清洁块相对应的斜坡,所述机体上设有蜂鸣器、与蜂鸣器相对应的第二传感器。
13.本实用新型提供一种智能巡检无人机,可以保护无人机的螺旋桨在飞行的时候不被物体触碰到,不至于影响螺旋桨的旋转,并在降落时减缓与地面的撞击力,适用于多种地形,保证无人机本体的稳定降落。
19.(1、机体,2、第一支撑框体,3、第一连接杆,4、第一支撑杆,5、齿轮,6、移动块,7、清洁块,8、摄像头,9、清洁杆,10、第一弹簧,11、第一支撑块,12、第二支撑块,13、第二弹簧,14、第二连接杆,15、第一防护罩,16、第二防护罩,17、第三防护罩,18、第三弹簧)
21.如图1至图5所示:本实用新型提供一种智能巡检无人机,其包括机体1、第一支撑框体2、机翼;所述第一支撑框体2与机体1相连接,所述机翼位于机体1顶部,所述机翼上设有相对应的防护装置,所述机体与机体1之间通过设有第一连接杆3相连接,所述机体1下方设有支撑部,所述支撑部包括第一支撑杆4、支撑组件,所述第一支撑杆4两端分别与机体1、支撑组件相连接,所述第一支撑杆4与机体1之间设有第一弹簧10,所述支撑组件包括第一支撑块11、第二支撑块12,所述第一支撑块11、第二支撑块12之间相互铰接,所述第一支撑杆4位于机体1两侧,所述第一支撑框体2底部设有摄像头8、清洁组件,所述清洁组件包括齿轮5、移动块6,所述齿轮5为残齿轮,所述移动块6与第一支撑框体2滑动连接,所述移动块6两侧设有与齿轮5相对应的齿条,所述移动块6一端设有清洁块7,所述清洁块7与摄像头8之间设有清洁杆9,所述清洁杆9上设有与清洁块7相对应的斜坡。
22.本实用新型中第一支撑框体2贯穿机体1,所述第一支撑框体2与机体1固定连接,所述第一支撑框体2内设有空腔,所述空腔内设有与摄像头8相对应的第一传感器、齿轮5相对应的第一电机。
23.本实用新型中支撑部位于机体1两端,所述支撑组件位于第一支撑杆4底部,所述第一弹簧10位于第一支撑杆4顶部靠内一端。
24.本实用新型中第一支撑块11、第二支撑块12之间设有第二弹簧13,所述第一支撑块11、第二支撑块12之间通过设有第二连接杆14相连接。
25.本实用新型中第二支撑块12与第二连接杆14固定连接,所述第一支撑块11与第二连接杆14铰接,所述第二弹簧13位于第二连接杆14两端,所述第一支撑杆4底部与第一支撑
26.本实用新型中防护装置包括第一防护第一防护罩15、第二防护罩16,所述第二防护罩16顶部设有相对应的第三防护罩17,所述机翼位于第二防护罩16内第三防护罩17底部,所述第一防护罩15、第二防护罩16之间设有第三弹簧18。
27.本实用新型中移动块6内部设有与齿轮5相对应的第一开口,所述齿轮5位于第一开口内,所述齿条位于第一开口两端与齿轮5相啮合。
28.本实用新型中摄像头8、清洁组件位于第一支撑框体2底部,所述清洁块7位于移动块6靠近摄像头8一端,所述清洁杆9两端设有与清洁块7相对应的斜坡,所述机体1上设有蜂鸣器、与蜂鸣器相对应的第二传感器。
29.工作原理:使用时机翼进行转动将无人机带动进行起飞,所述第三防护罩17对机翼顶部进行防护,防止在飞行过程中不明物体对机翼进行损伤,所述当无人机在飞行过程中遭遇碰撞时,所述第一防护罩15先遭遇碰撞,所述第三弹簧18开始受力对第二防护罩16进行防护从而对机翼进行保护,所述当无人机需要进行降落时,所述第二支撑块12开始着陆,所述根据着陆地形第二支撑块12与地面进行贴合,所述第一支撑杆4与第一支撑块11固定连接,所述第一支撑块11与第二连接杆14铰接从而使得第一支撑杆4根据第二支撑块12与地面的贴合角度进行偏转从而保证无人机的稳定,所述在着陆过程中第二弹簧13开始受力,为无人机进行减震,所述第一弹簧10帮助第一支撑杆4进行复位,所述无人机在工作过程中摄像头8进行拍摄,所述第一电机带动齿轮5进行转动,所述齿轮5上齿轮依次与移动块6两端的齿条相啮合从而使得移动块6带动清洁块7进行往复移动对摄像头8进行擦拭防止水雾等照成摄像头8拍摄不清晰,所述清洁杆9对清洁块7进行挤压从而使得清洁块7保持干燥更好的进行清洁,所述清洁杆上的斜坡便于清洁块7滑动挤压时照成损坏,所述第二传感器对无人机周围进行检测,当无人机周围有鸟类等经过时所述蜂鸣器开始工作对鸟类进行驱逐。
30.以上对本实用新型及其实施方式进行了描述,这种描述没有限制性,附图中所示的也只是本实用新型的实施方式之一,实际的结构并不局限于此。总而言之如果本领域的普通技术人员受其启示,在不脱离本实用新型创造宗旨的情况下,不经创造性的设计出与该技术方案相似的结构方式及实施例,均应属于本实用新型的保护范围。
针对传统巡检无人机在复杂环境中避障能力不足、拐弯时无法预判路线障碍物的问题,提出一种集成监测与清洁功能的智能避障方案。通过电机驱动监测器旋转扫描路径,配合斜面块与半圆块的机械联动实现监测范围扩...
针对传统无人机巡检后需人工回收充电效率低的问题,设计了一种智能巡检无人机系统。通过防护箱内置的顶升翻板机构与齿轮联动装置,实现无人机的自动收容与充电。系统集成定位信标天线、重量传感器及电磁感应...
研究方向 1、连续旋转爆轰发动机技术:该发动机采用爆轰循环模式,具有高性能(比冲提高20%以上)、大空域(飞行高度10-40km)、宽速域(飞行马赫数3-7)的优点,为下一代高超声速武器的理想动力系统。 2、高超声速弹箭推进增程技术:采用连续旋转爆轰发动机等新型动力技术,实现临近空间高超声速弹箭
研究方向 1. 非线性系统与控制 非光滑动态系统与控制 极值搜索与优化控制 2. 高性能伺服系统与航天器控制 自适应与学习控制 挠性机构建模与控制 异构多执行器复合控制 航天器姿态控制 3. 转子动力学与控制 转子动力学建模与控制 转子动平衡 4. 故障诊断与预测 数据/模型